- tel:+86-13222111178
- email:info@ntjugao.com



Problemas comuns durante o uso de servomotores
Problemas comuns durante o uso de servomotores
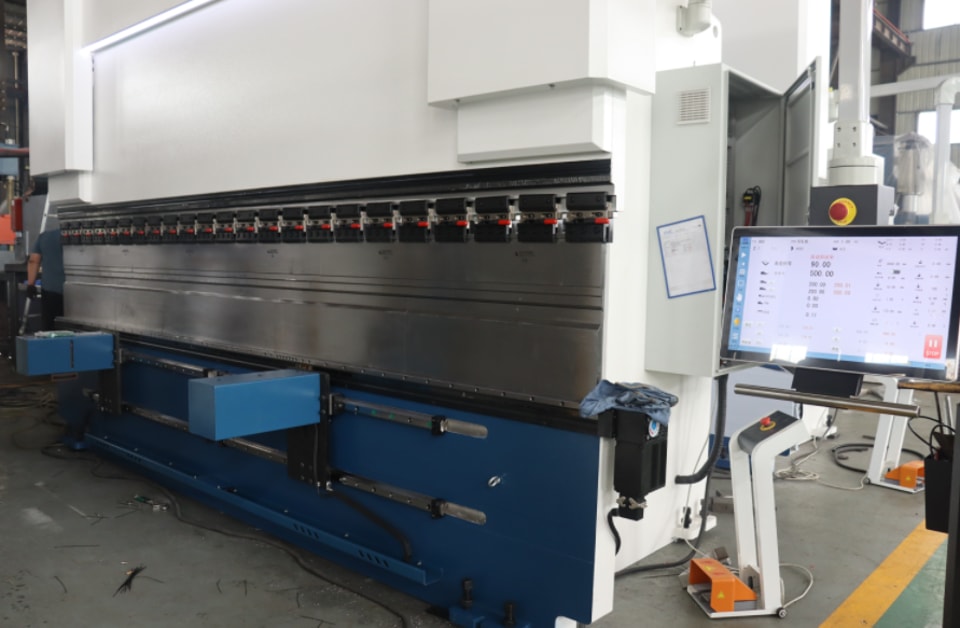
Os servossistemas são componentes essenciais dos produtos eletromecânicos, oferecendo elevados níveis de resposta dinâmica e densidade de torque. Por isso, a tendência no desenvolvimento de sistemas de acionamento é substituir os acionamentos hidráulicos, CC, de passo e de frequência variável CA tradicionais por servacionamentos CA, alcançando um novo patamar de desempenho do sistema, com tempos de ciclo mais curtos, maior produtividade, melhor confiabilidade e vida útil mais longa. Para aproveitar melhor o desempenho dos servomotores, é essencial compreender suas características de utilização.
Problemas comuns durante o uso de servomotores
Problema 1: ruído e instabilidade
É comum que clientes percebam ruído excessivo e funcionamento instável ao usar servomotores em máquinas. A primeira reação de muitos usuários é atribuir o problema à baixa qualidade do servomotor, pois, às vezes, sua substituição por um motor de passo ou um motor de frequência variável reduz significativamente o ruído e a instabilidade. À primeira vista, parece ser uma falha do servomotor, mas uma análise cuidadosa de seu princípio de funcionamento mostra que essa conclusão está completamente equivocada.
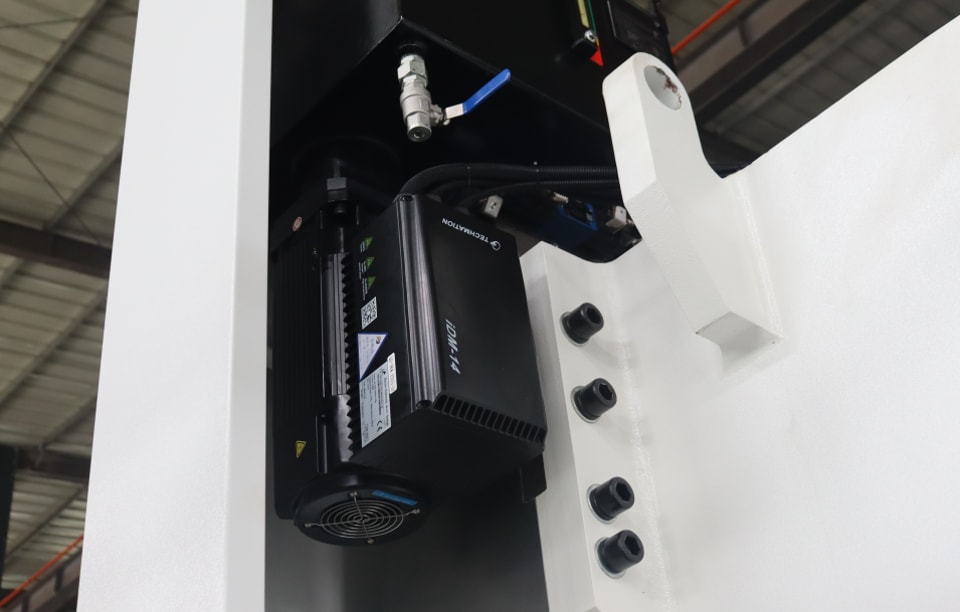
Um servossistema CA inclui um servoacionamento, um servomotor e um sensor de realimentação (geralmente, os servomotores possuem um encoder óptico integrado). Todos esses componentes operam em um sistema de controle em malha fechada: o acionamento recebe informações de parâmetros externos e, em seguida, fornece determinada corrente ao motor, que a converte em torque para movimentar a carga. A carga se move ou acelera/desacelera de acordo com suas próprias características. Os sensores medem a posição da carga, permitindo que o acionamento compare o valor de referência com a posição real. Em seguida, ajustando a corrente do motor, mantém a posição real alinhada ao valor de referência. Quando uma alteração repentina na carga provoca uma mudança de velocidade, o encoder detecta essa variação e envia uma resposta imediata ao servoacionamento. O acionamento então ajusta a corrente fornecida ao servomotor para compensar a mudança na carga e restabelecer a velocidade definida. Um servossistema CA é um sistema de malha fechada completa e altamente responsivo. O intervalo entre as variações de carga e a correção da velocidade é muito curto. Portanto, o verdadeiro fator limitante da resposta do sistema é o tempo de transmissão dos dispositivos de conexão mecânica.
Problema 2: compatibilidade de inércia
Problemas de inércia são frequentes na seleção e no comissionamento de servossistemas!
Isso se manifesta especificamente das seguintes formas:
1. Ao selecionar um servossistema, além de considerar fatores como o torque do motor e a velocidade nominal, também é necessário calcular a inércia do sistema mecânico refletida no eixo do motor. Em seguida, com base nos requisitos reais de movimento mecânico e na qualidade exigida das peças usinadas, seleciona-se um motor com valor de inércia adequado.
2. Durante o comissionamento (no modo manual), definir corretamente o parâmetro da relação de inércia é um requisito indispensável para aproveitar ao máximo o desempenho do sistema mecânico e do servossistema. Isso é especialmente importante em sistemas que exigem alta velocidade e precisão (os parâmetros de relação de inércia dos servomotores Delta são de 1 a 37, JL/JM).
Impacto: a inércia da transmissão afeta a precisão, a estabilidade e a resposta dinâmica do servossistema. Uma inércia elevada aumenta a constante de tempo mecânica, torna a resposta mais lenta e reduz a frequência natural do sistema, favorecendo a ressonância. Isso limita a largura de banda do servo e prejudica sua precisão e velocidade de resposta. Aumentar a inércia de forma adequada só é benéfico para melhorar o movimento lento. Portanto, no projeto mecânico, a inércia deve ser reduzida ao mínimo possível sem comprometer a rigidez do sistema.
Como determinar as características dinâmicas de um sistema mecânico: ao avaliar essas características, quanto menor a inércia, melhor a resposta dinâmica do sistema. Quanto maior a inércia, maior a carga sobre o motor e mais difícil o controle. No entanto, a inércia do sistema mecânico precisa ser compatível com a do motor. Mecanismos diferentes exigem critérios distintos de compatibilidade de inércia, e cada escolha produz efeitos diferentes.
Por exemplo, quando um centro de usinagem CNC realiza corte em alta velocidade com um servomotor, o aumento da inércia da carga provoca os seguintes efeitos:
1. Quando os comandos de controle mudam, o motor demora mais para atingir a velocidade exigida pelo novo comando;
2. Quando a máquina-ferramenta realiza um corte rápido em arco ao longo de dois eixos, ocorrem erros significativos. Em geral, em condições normais, se JL≦JM, os problemas acima não ocorrem;
3. Quando JL≧3×JM, a capacidade de controle do motor diminui significativamente, sobretudo durante o corte de curvas em alta velocidade.
As diferentes operações mecânicas e exigências de qualidade de usinagem determinam relações distintas entre JL e JM. A compatibilidade de inércia deve ser definida com base nas características do processo mecânico e nos requisitos de qualidade da usinagem.
Questão 3: seleção do servomotor
Após selecionar o sistema de transmissão mecânica, é necessário escolher e confirmar o modelo e o tamanho do servomotor.
(1) Critérios de seleção
Em geral, a seleção do servomotor deve atender aos seguintes critérios:
1. A velocidade máxima do motor deve ser superior à velocidade máxima exigida pelo sistema.
2. A inércia do rotor do motor deve ser compatível com a inércia da carga.
3. O torque de trabalho contínuo da carga deve ser inferior ao torque nominal do motor.≤ do motor.
4. O torque máximo de saída do motor deve ser superior ao torque máximo exigido pelo sistema (torque durante a aceleração).
(2) Cálculos para a seleção
1. Cálculo da compatibilidade de inércia (JL/JM)
2. Cálculo da velocidade de rotação (velocidade no lado da carga e no lado do motor)
3. Cálculo do torque da carga (torque de trabalho contínuo e torque durante a aceleração)