- tel:+86-13222111178
- email:info@ntjugao.com



Como calibrar temporariamente o sistema de visão de uma máquina de solda a laser robótica em caso de falha?
Como calibrar temporariamente o sistema de visão de uma máquina de solda a laser robótica em caso de falha?
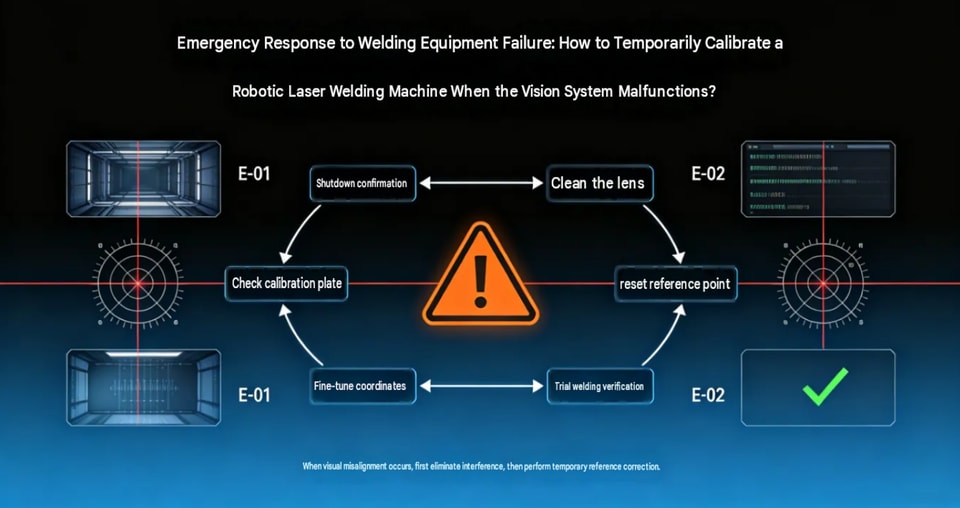
Como realizar uma calibração temporária se o sistema de visão para soldagem a laser robotizada apresentar falhas?
Na produção com soldagem a laser robotizada, o sistema de visão executa tarefas como reconhecimento da peça, localização da junta de solda e detecção de desvios posicionais. Se o sistema apresentar falha de localização, erro de reconhecimento, imagem anormal da câmera ou incompatibilidade entre as coordenadas do sistema de visão e as do robô, este poderá não localizar com precisão a posição de soldagem. Em casos graves, isso pode causar soldas fora da posição, colisões ou defeitos em um lote inteiro de produtos.
Se não for possível agendar imediatamente uma visita da assistência técnica especializada, você poderá realizar verificações básicas e uma calibração temporária. No entanto, atenção: a calibração temporária é indicada para corrigir pequenos desvios posicionais. Se o problema envolver falhas de hardware na câmera, no robô, no cabeçote laser ou nos sistemas de segurança, não é recomendável desmontar ou ajustar o equipamento por conta própria.
I. Por que os sistemas de visão para soldagem a laser robotizada apresentam falhas?
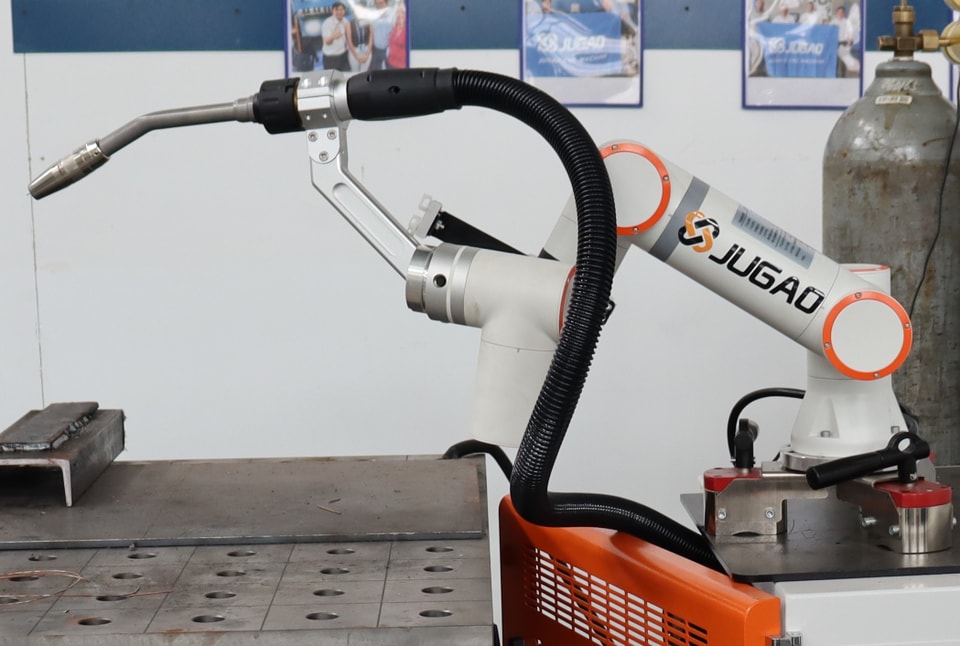
O sistema de visão de uma máquina de soldagem a laser robotizada normalmente é composto por uma câmera industrial, uma lente, uma fonte de luz, um software de controle de visão, um módulo de comunicação e o sistema de coordenadas do robô.
As causas mais comuns de falhas na localização por visão incluem:
Poeira ou manchas de óleo na superfície da lente da câmera;
Alteração da posição da peça;
Mudanças significativas nas condições de iluminação;
Pequeno deslocamento da posição de montagem da câmera;
Alteração acidental dos parâmetros de visão;
Dados de calibração anormais;
Desvio na relação entre as coordenadas do sistema de visão e as do robô;
Erros de comunicação;
Falha na câmera ou no controlador de visão.
Portanto, ao detectar uma falha no sistema de visão, não altere imediatamente o programa do robô. Primeiro, determine se o problema está na imagem, no processo de reconhecimento ou nas coordenadas.
II. Etapa 1: Confirme se o sistema de visão realmente está com defeito
Quando ocorre um desvio na posição de soldagem, a primeira etapa é verificar o estado atual do sistema de visão.
Você pode fazer a verificação nesta ordem:
① Verifique se a câmera está gerando uma imagem normal
Abra o software de visão ou a tela de monitoramento e confirme se a peça está claramente visível.
Se a tela estiver completamente preta, distorcida (com «chuviscos» ou artefatos) ou sem conexão, verifique primeiro a alimentação elétrica, a comunicação e o estado das conexões da câmera, em vez de tentar calibrar as coordenadas.
② Verifique a lente e o vidro de proteção
Ambientes de soldagem a laser tendem a gerar fumaça, respingos e poeira metálica. Se a lente ou o vidro de proteção estiver contaminado, o contorno da peça poderá ficar pouco nítido, prejudicando o reconhecimento. Limpe o equipamento de acordo com as instruções do fabricante.
③ Verifique o posicionamento da peça
Confirme se a peça está posicionada conforme o método original. Se a posição do dispositivo de fixação tiver mudado, a posição detectada pelo sistema de visão poderá diferir daquela usada originalmente na produção.
④ Revise os resultados do reconhecimento por visão
Se a câmera enxergar claramente a peça, mas a posição detectada apresentar um desvio significativo, será necessário inspecionar os parâmetros de visão e as relações entre as coordenadas.
III. Etapa 2: Verifique novamente o reconhecimento após limpar a lente
Muitas falhas de posicionamento por visão não são causadas por problemas nos dados de calibração, mas pela presença de sujeira no campo de visão da câmera.
Antes de limpar, pare o equipamento pertinente de acordo com os procedimentos de segurança. Evite realizar a manutenção enquanto o robô ou o sistema a laser estiver em operação automática.
Principais pontos a inspecionar:
Lente da câmera industrial;
Vidro de proteção;
Presença de fumaça ou poeira ao redor da lente;
Suporte de montagem da câmera (verifique se está frouxo);
Obstruções no campo de visão.
Após a limpeza, reinicie o programa de reconhecimento visual e verifique se o sistema consegue reconhecer corretamente a mesma peça padrão.
Se o reconhecimento voltar ao normal após a limpeza, geralmente não é necessário alterar os parâmetros de calibração visual.
IV. Etapa 3: Verifique se houve alterações na posição da câmera
Se a transmissão de imagens do sistema de visão estiver normal, mas a posição detectada apresentar um desvio constante, verifique a posição de montagem da câmera.
Por exemplo:
Inicialmente, a câmera identificava o centro da junta de solda no ponto A, mas, após algum tempo de operação do equipamento, os resultados de reconhecimento de todas as peças passaram a apresentar um deslocamento na mesma direção.
Nesse caso, verifique especialmente:
Se o suporte da câmera está frouxo;
Os parafusos de fixação da câmera;
A rotação da lente;
Alterações na posição do cabeçote de soldagem a laser ou do efetuador final do robô;
Deslocamento do dispositivo de fixação da peça.
Se a posição física da câmera realmente tiver mudado, os dados de calibração originais podem não ser mais válidos.
Não ajuste simplesmente as coordenadas do programa do robô para “compensar” o deslocamento; isso pode causar desvios ainda maiores em futuras recalibrações.
V. Etapa 4: Faça uma calibração provisória usando uma peça padrão
Se for confirmado que o sistema de visão está capturando imagens e reconhecendo objetos corretamente, mas apresenta um pequeno desvio de coordenadas, use uma peça padrão ou um alvo de calibração para realizar uma calibração básica. O procedimento geral é:
Fixe um objeto de referência→ Realize o reconhecimento visual→ Obtenha as coordenadas visuais→ Compare-as com as coordenadas reais do robô→ Determine o desvio→ Faça a recalibração conforme o procedimento de calibração do equipamento.
Por exemplo, se o robô se deslocar para uma posição com um desvio constante após o sistema de visão identificar o local de referência, registre o desvio nas direções X e Y.
Se o desvio for muito pequeno e estável, o ideal é fazer a correção seguindo o procedimento de calibração visual fornecido pelo fabricante do equipamento.
É fundamental não alterar arbitrariamente os parâmetros de visão ou as coordenadas do robô com base apenas na experiência. As diferenças entre marcas de sistemas de visão, controladores de robôs e arquiteturas de software fazem com que os procedimentos operacionais específicos variem.
VI. Etapa 5: Verifique a correspondência entre as coordenadas visuais e as coordenadas do robô
O posicionamento visual em sistemas robóticos de soldagem a laser envolve, essencialmente, transformações entre diferentes sistemas de coordenadas.
As relações de coordenadas mais comuns incluem:
Coordenadas da câmera→ Coordenadas da peça→ Coordenadas do robô→ Posição de execução da soldagem a laser
Se houver um desvio em qualquer uma dessas relações de coordenadas, o robô poderá “identificar a peça, mas soldar no local errado”.
Por exemplo:
O sistema de visão detecta uma alteração na posição da junta de solda, mas, após o movimento, a posição real do robô continua deslocada em uma direção fixa. Nesse caso, é preciso verificar a transformação das coordenadas visuais e a calibração das coordenadas do robô.
Se o equipamento tiver uma função confiável de calibração automática, execute o procedimento pela interface de operação do equipamento. Caso contrário, a tarefa deve ser realizada por técnicos experientes em robótica e sistemas de visão.
VII. Etapa 6: Verifique se os parâmetros de visão foram alterados inadvertidamente
Às vezes, ocorre uma situação no chão de fábrica em que:
O equipamento não apresenta falhas, mas os parâmetros do programa de visão foram alterados.
Por exemplo:
Parâmetros de exposição alterados;
Configurações de ganho alteradas;
Parâmetros de limiar alterados;
Região de interesse (ROI) modificada;
Parâmetros de detecção de bordas alterados;
Parâmetros do modelo alterados;
Programa de produto incorreto selecionado.
Se o equipamento estava funcionando normalmente e surgirem problemas de reconhecimento de forma repentina após uma troca de turno ou de produto, é recomendável verificar se o programa de visão foi modificado recentemente.
Recomenda-se que as empresas façam cópias de segurança dos programas de visão validados e estabeleçam controles de acesso adequados para minimizar o risco de alterações acidentais nos parâmetros essenciais por parte dos operadores.
VIII. Por que não se deve modificar diretamente o programa de soldagem do robô para uma calibração temporária?Esse é um erro comum ao lidar com anomalias de visão no local.
Por exemplo, se um robô’estava originalmente com a posição de soldagem correta, mas agora apresenta um desvio geral de 2 mm, alguém poderia simplesmente deslocar todos os pontos de soldagem em 2 mm no programa do robô.
Embora isso possa restabelecer a produção no curto prazo, essa abordagem envolve riscos.
A causa do problema pode estar relacionada a:
Alterações na posição da câmera;
Alterações nos dados de calibração;
Alterações no dispositivo de fixação da peça;
Anomalias na transformação de coordenadas;
Alterações na posição do efetuador final do robô.
Se a causa raiz não for corrigida, modificar apenas o programa do robô poderá aumentar o desalinhamento entre as coordenadas do sistema de visão e as do robô.
Portanto, uma abordagem mais adequada é:
Primeiro, identificar a origem do desvio e, em seguida, decidir se é necessário recalibrar o sistema de visão, ajustar o dispositivo de fixação ou corrigir o programa do robô.
IX. Quais etapas devem ser seguidas após o restabelecimento temporário da produção?
Se a produção for restabelecida temporariamente por meio de uma calibração básica, não é recomendável iniciar a produção em larga escala imediatamente.
Primeiro, deve ser feita uma validação em pequenos lotes.
O processo deve seguir esta sequência:
Teste de uma única peça→ Teste contínuo→ Inspeções por amostragem→ Produção em escala plena
Os principais pontos de verificação incluem:
Precisão da posição de soldagem;
Estabilidade do rastreamento da junta de solda;
Aspecto da solda;
Presença de desalinhamento da solda;
Consistência do posicionamento das peças;
Desvio no reconhecimento do sistema de visão após operação contínua.
Só avance para a produção em larga escala se a posição de reconhecimento permanecer estável durante os testes contínuos.
X. Quando não é recomendável fazer a calibração temporária no local?
Nem todas as falhas do sistema de visão podem ser resolvidas no local.
Interrompa a soldagem automática e entre em contato com o fabricante do equipamento ou com técnicos especializados se ocorrer alguma das situações a seguir:
Falha na conexão da câmera;
Falha de hardware indicada pelo controlador de visão;
Perda total dos dados de calibração;
Impacto ou colisão significativa envolvendo a câmera ou a lente;
Colisão do robô;
Alteração da posição do cabeçote laser;
Anomalias na posição zero ou nos parâmetros mecânicos do robô;
Desvio significativo e persistente nos resultados do reconhecimento por visão;
Acionamento de alarmes de segurança;
Dúvidas sobre o impacto das alterações nos parâmetros.
Não é recomendável fazer alterações arbitrárias apenas para retomar a produção rapidamente, sobretudo quando envolvem o robô, a fonte laser, os circuitos de segurança ou dados críticos de calibração.
XI. Como reduzir falhas nos sistemas de visão para soldagem a laser robotizada?
A manutenção de rotina é mais importante do que corrigir falhas depois que elas ocorrem. **Limpe o sistema de visão regularmente**
Defina cronogramas de inspeção e limpeza para componentes como lentes e vidros de proteção, de acordo com o ambiente de produção.
**Mantenha a estrutura de montagem da câmera bem fixada**
Verifique periodicamente os suportes e os parafusos de montagem da câmera para reduzir deslocamentos causados por vibrações mecânicas.
**Faça cópias de segurança dos dados de calibração**
Faça cópias de segurança dos programas de visão validados, dos parâmetros de calibração e dos programas do robô.
**Controle o acesso de operação**
Impeça que pessoas não autorizadas alterem sem critério os parâmetros de visão ou os programas do robô.
**Verifique a precisão regularmente**
Use peças de referência para verificar periodicamente o alinhamento entre as posições identificadas pelo sistema de visão e as posições reais de operação do robô.
**Mantenha registros de manutenção dos equipamentos**
Registre anomalias do sistema de visão, alterações de parâmetros, detalhes de calibração e atividades de manutenção para facilitar diagnósticos futuros.
XII. Sistemas de soldagem a laser robotizada: a estabilidade do sistema de visão é essencial
Em projetos de soldagem a laser robotizada que exigem posicionamento por visão, reconhecimento de juntas e soldagem de trajetórias complexas, o sistema de visão não é apenas uma câmera industrial adicional: ele deve estar perfeitamente integrado ao robô, ao cabeçote laser, ao sistema de controle, aos dispositivos de fixação e ao processo de soldagem.
Por isso, ao escolher equipamentos de soldagem a laser robotizada, é importante considerar não apenas a marca do robô e a potência do laser, mas também:
Método de posicionamento por visão;
Precisão do reconhecimento por visão;
Método de calibração;
Método de transformação de coordenadas;
Método de operação do software;
Funções de alarme de anomalias;
Método de backup dos dados;
Capacidade de oferecer suporte técnico pós-venda.
Em especial nos projetos de automação não padronizados, é essencial realizar testes com peças reais antes da entrega do equipamento.